智能设备自动化机器人及其智能机器人研发路径探析
引言
智能设备自动化机器人正从单一的机电一体化装置,向具备感知、决策与协同能力的智能机器人系统演进。其研发不再局限于机械结构或控制算法,而是集成了人工智能、边缘计算、多模态传感与云端协同等多项技术。理解这一领域的演进逻辑与核心研发路径,有助于把握下一代自动化设备的技术方向。
一、从自动化设备到智能机器人:功能形态的升级
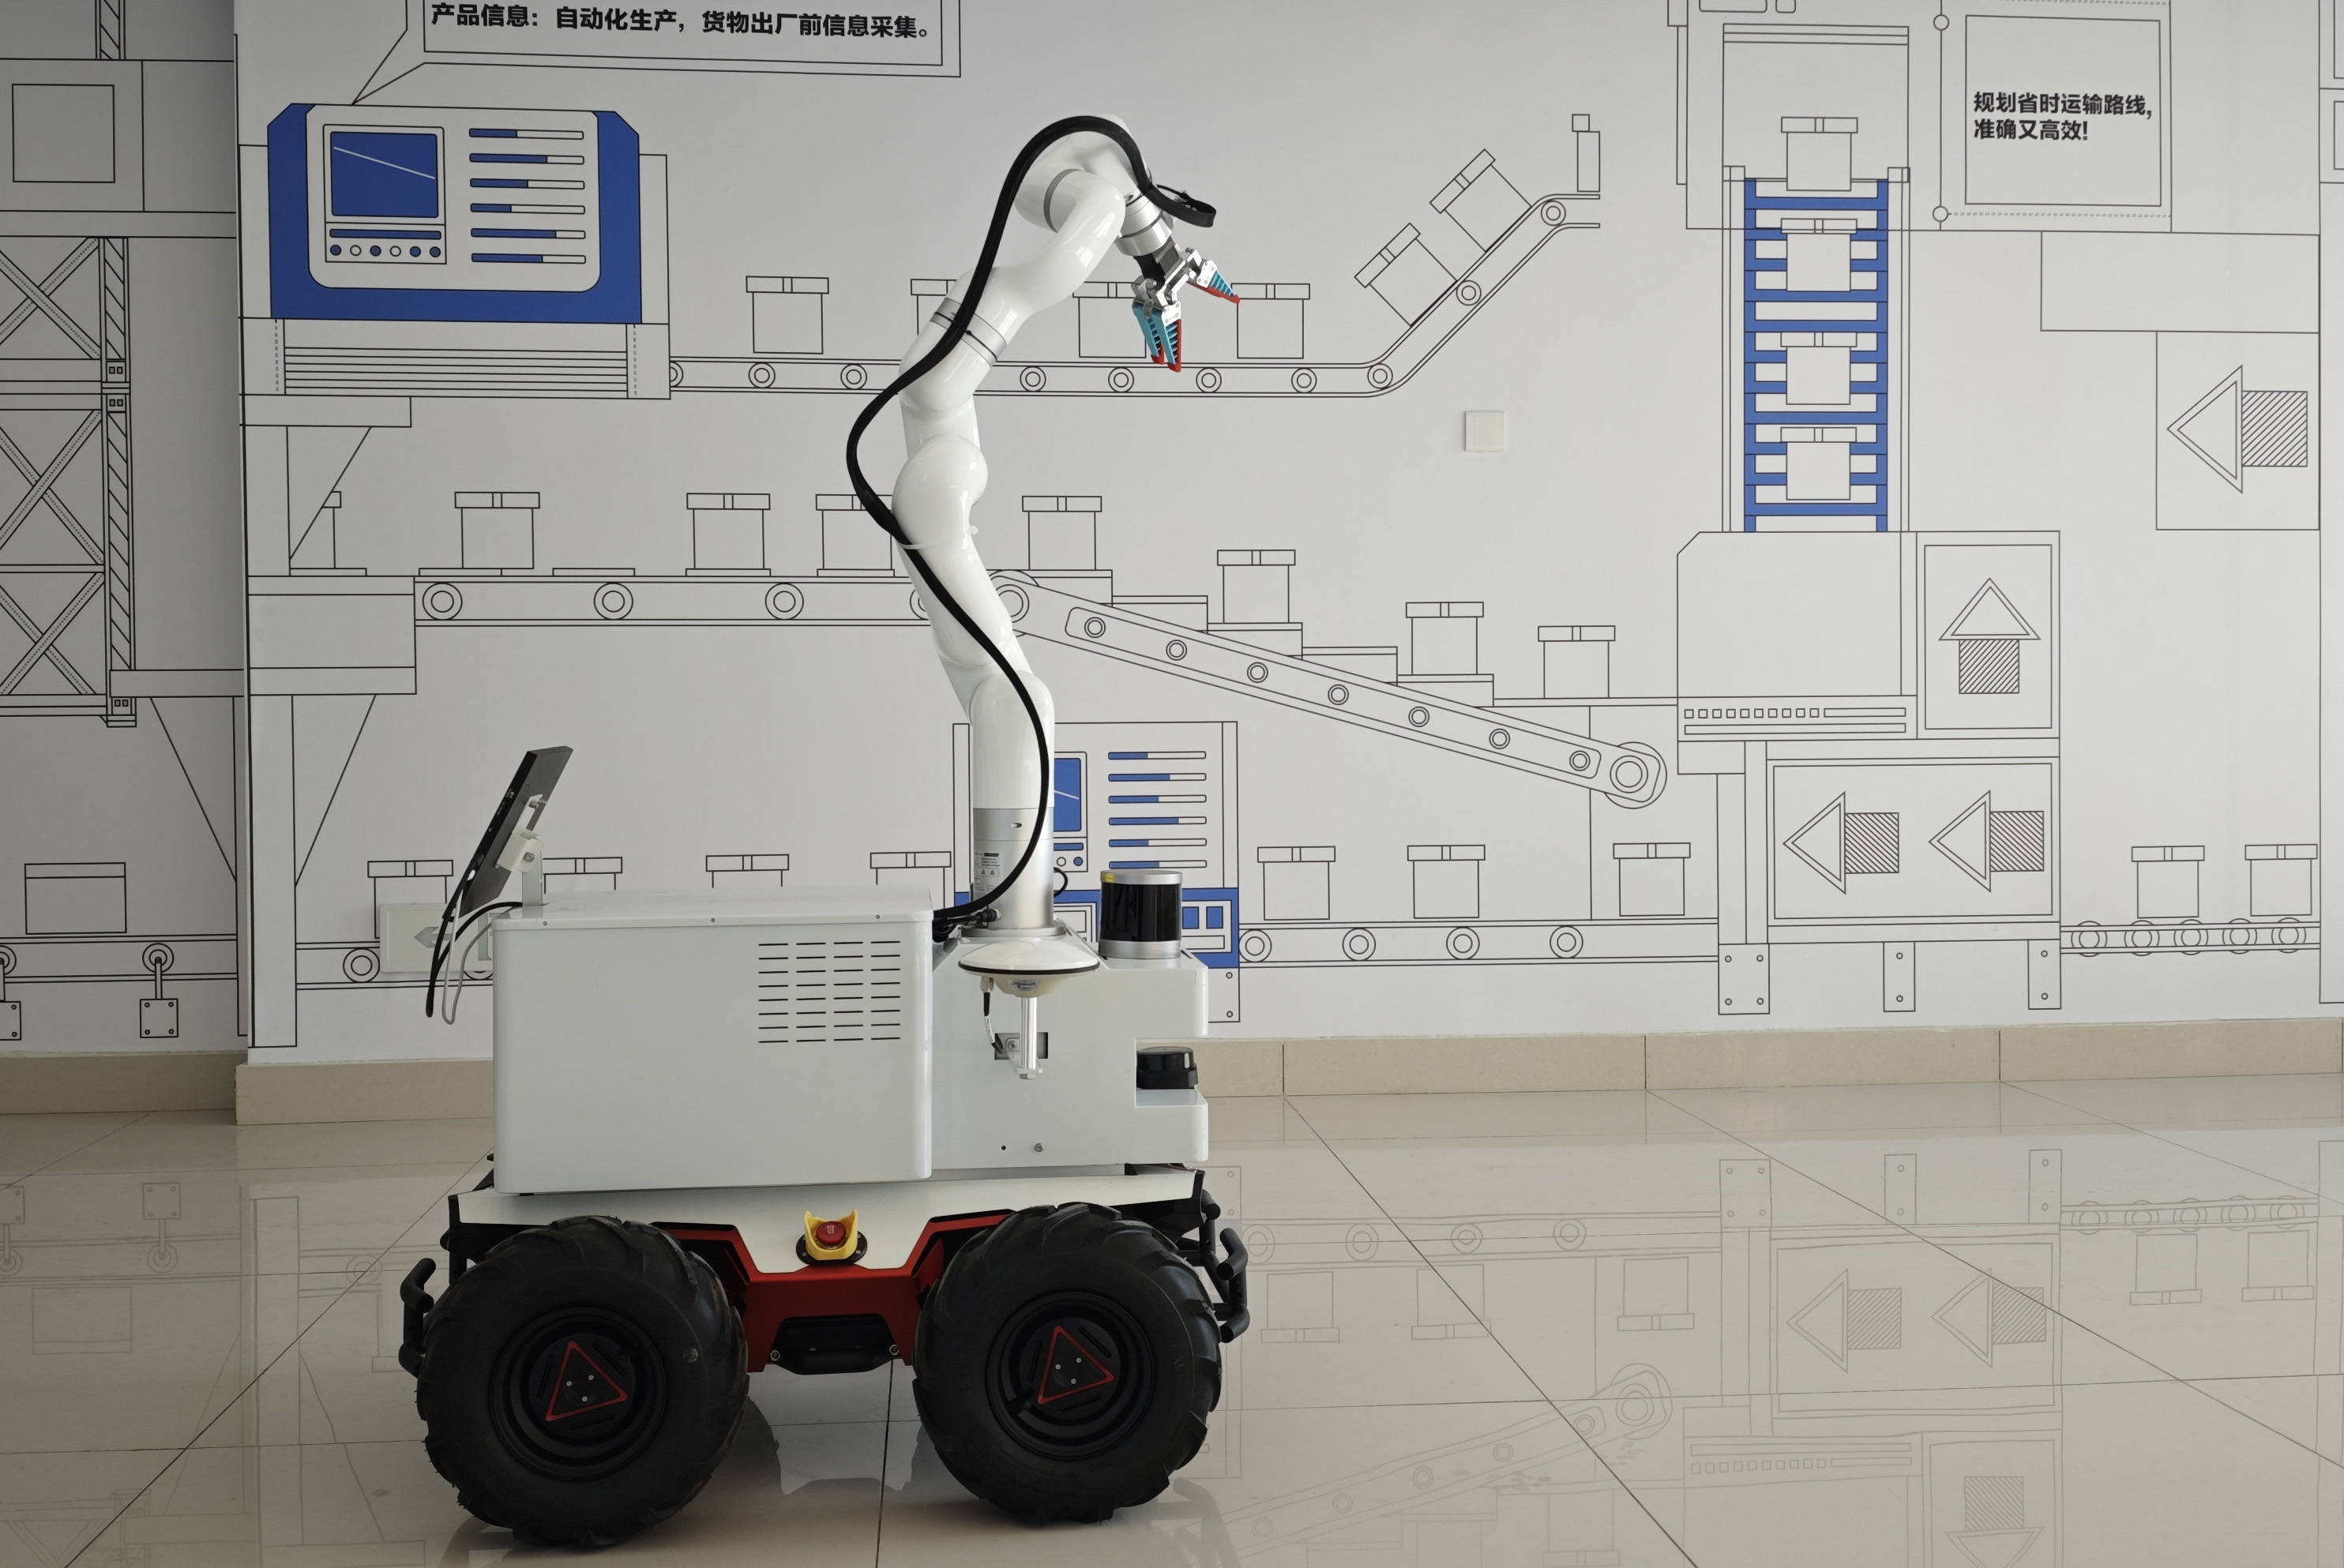
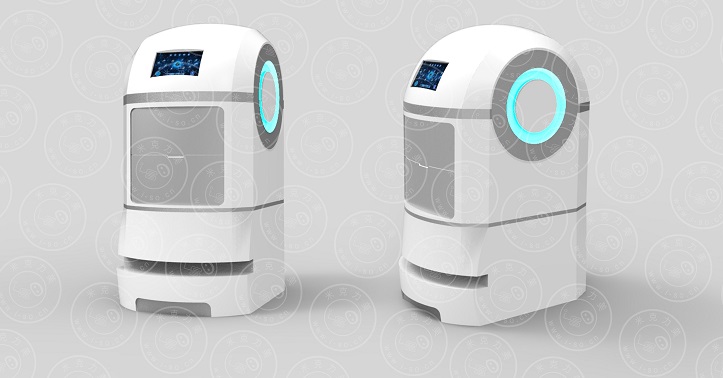
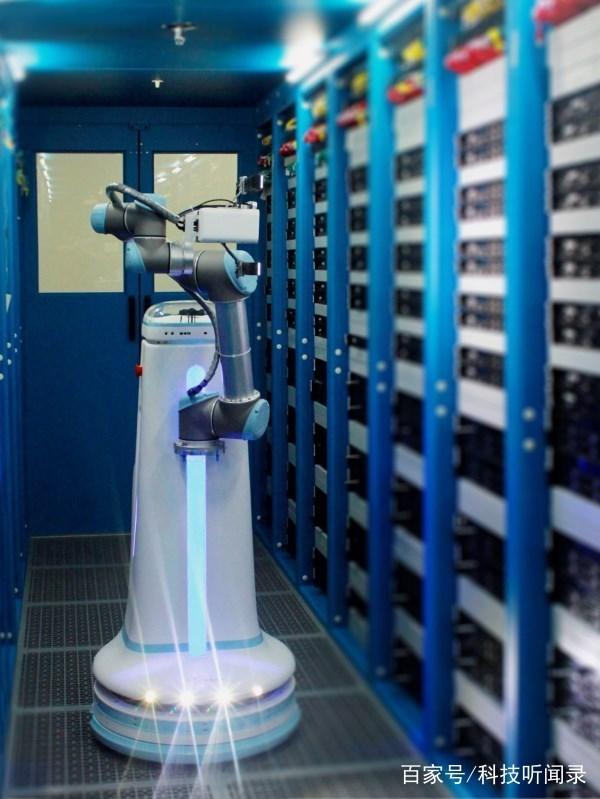
传统自动化设备以预设程序驱动,执行固定轨迹或重复动作,依赖结构化环境与人工干预。智能机器人则通过感知环境变化、自主规划路径并动态调整行为,完成更复杂的任务。例如,在仓储物流中,智能搬运机器人不再仅沿磁条或二维码行驶,而是融合激光雷达、视觉相机与惯性测量单元,实现实时避障与多机调度。这一类转变的本质在于将“自动化”从刚性执行升级为“自适应智能”。
智能设备自动化机器人的典型特征包括:具备多传感器融合的环境理解能力,支持基于数据驱动的决策模型,能够通过云端或边端协同持续更新策略,并在人机混合场景中实现安全交互。
二、智能机器人研发的核心技术模块
1. 感知与认知系统
研发重点在于多模态传感器的时间同步与空间标定,以及动态环境下的目标检测、语义分割和场景理解。深度学习方法被广泛用于处理视觉与点云数据,但需在嵌入式平台上平衡精度与实时性。
2. 运动规划与控制
从全局路径规划到局部轨迹生成,智能机器人越来越依赖于基于优化的方法与强化学习。例如,模型预测控制可处理动态约束,而学习型算法能够优化复杂环境中的运动策略。柔顺控制与力觉反馈技术提升了在装配、抓取等精细操作中的表现。
3. 决策与任务调度
复杂任务需要分层决策架构。基于行为树、知识图谱或大语言模型的推理模块负责将高层指令分解为可执行子任务,并与底层运动控制器衔接。在工业场景中,机器人还需与生产排程系统交互,实现自主动态优先级分配。
4. 训练与仿真平台
高保真仿真环境可大规模生成训练数据,验证算法鲁棒性。域随机化与迁移学习则是缩短仿真到现实差距的常用手段。研发中还需要搭建数据闭环,将现场运行数据回流至模型迭代流程。
5. 硬件与算力架构
异构计算已成为主流:以CPU处理通用逻辑,GPU或NPU加速深度学习推理,并结合FPGA/ASIC实现自定义传感处理。集成化架构还要求高性能但低功耗的设计,以提高电池续航或满足工业连续作业需求。
三、研发流程与组织方法
成功的智能机器人研发通常需要跨部门协同,涉及机械、电子、算法与测试多支团队。工程化流程覆盖需求定义、概念验证、模块迭代、系统集成,再到产业现场试运行。开发过程中引入CICD、软件在环与硬件在环测试,可尽早发现失效模式。
敏捷思想和开放性中间件(例如基于ROS 2的架构)已被广泛采用,让感知、决策与控制各部分能独立开发并快速替换。对于安全至上的工业机器人,须在研发生命周期内向ISO 10218、ISO/TS 15066等标准靠拢,融入功能安全机制和风险评估。
四、面临的挑战与未来趋势
当前主要挑战包括动态非结构化环境的感知稳定性、长期自主运行的操作可靠性、人机共融与信任建立,以及数据样本偏差引起的泛化问题。大模型的价值与人形机器人概念的推进也带来了计算时效和成本压力。
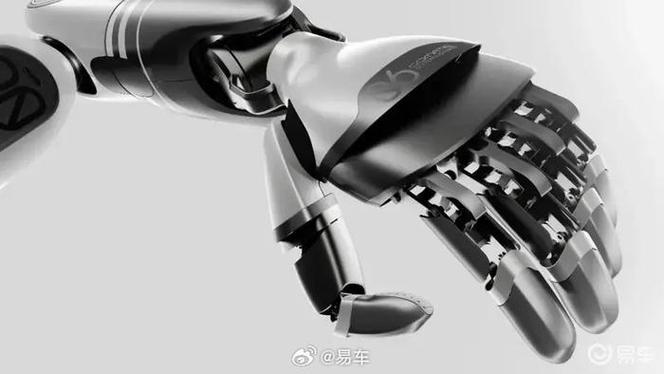
未来发展方向趋于以下几个方向:一是大模型与垂类任务的加速蒸馏与推理硬件对接;二是双臂、多指灵巧操作与单元化具身智能系统的整合;三是云边端协同学习带来持续环境适应能力;四是安全性、可信性与质量体系成为评估研发水平的重要组成部分。智能化不会简单地取代传统自动化,而是将自动化金字塔向上延伸到绿色、柔性与无人协同一体化系统中。
智能设备自动化机器人和智能机器人的研发是一项系统性创新实践,涵盖核心技术越化、体系结构重塑和质量策略革新。只有坚持从小处规律积累并向平台化延伸,才能逐步过渡到具备可持续仿化能的可积式产品交付,最终推动行业深度掌握新一代智能制造与自主系统主动权。
如若转载,请注明出处:http://www.lensmiss.com/product/24.html
更新时间:2026-10-24 17:53:31