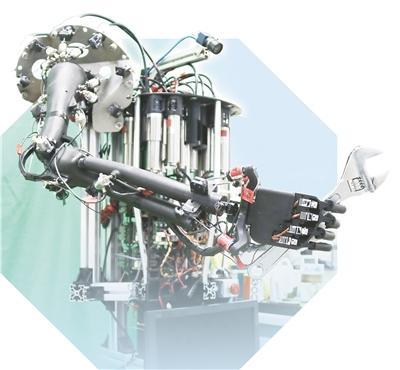
广汽具身智能人形机器人 张爱民博士谈研发路径与战略布局
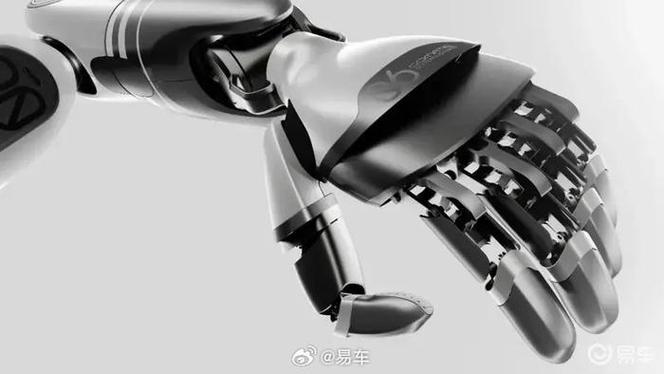
在智能汽车与人工智能技术深度融合的浪潮下,广汽集团正将技术触角延伸至具身智能人形机器人领域。广汽集团机器人研发团队负责人张爱民博士近期系统阐述了该领域的研发思路、技术架构与阶段性成果,为外界理解车企跨界机器人赛道的逻辑提供了重要窗口。
一、从汽车到机器人:技术同源与能力迁移
张爱民博士指出,广汽研发人形机器人并非从零开始,而是基于汽车产业在感知、决策、控制、动力系统等领域长期积累的技术底座。智能汽车所搭载的视觉感知算法、多传感器融合方案、域控制器架构以及高精度执行机构,在人形机器人上具有高度的可复用性。特别是广汽在整车智能化过程中形成的“感知—决策—执行”闭环能力,可直接迁移至具身智能体的运动控制与任务规划系统。
二、具身智能的核心内涵
据张爱民博士介绍,广汽具身智能人形机器人的研发重点在于“具身”与“智能”的深度耦合。所谓具身,强调机器人通过物理身体与真实环境交互,在行走、抓取、操作等动作中完成学习与适应;所谓智能,则依赖多模态大模型对环境理解、语言指令解析和任务分解能力的支撑。研发团队正围绕全身运动控制、灵巧手操作、人机自然交互等关键模块推进攻关,力求让机器人从“能走能动”进阶为“能理解、能执行、能协作”。
三、研发团队的组织与攻关方向
张爱民博士所在的机器人研发团队采取跨领域协同模式,整合了机械结构、电机驱动、运动控制、人工智能算法、传感器融合等多专业力量。当前研发工作主要聚焦三条主线:一是高动态全身运动控制,提升机器人在复杂地形与真实场景中的稳定性;二是灵巧操作与力控能力,使机器人能够完成精细化作业任务;三是基于大模型的任务理解与自主决策,增强机器人在非结构化环境中的适应性。
四、场景驱动:从工业应用到服务生态
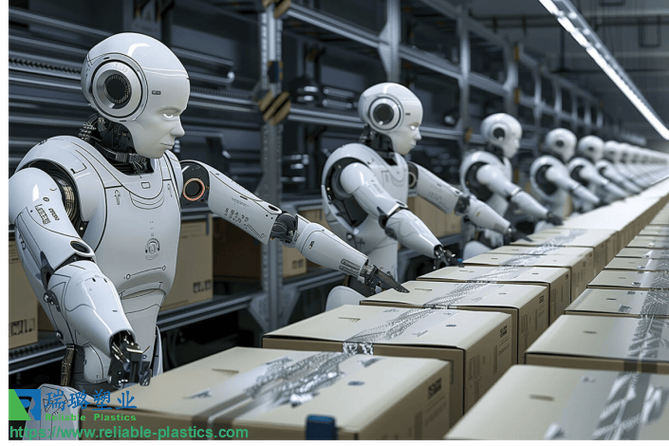
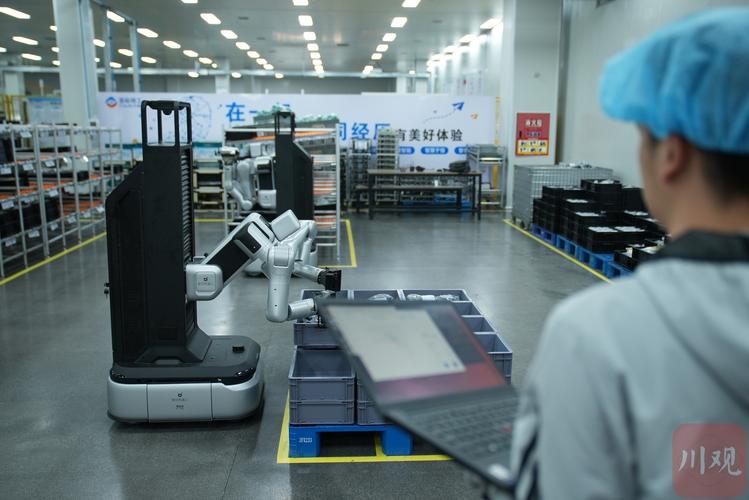
在应用路径上,张爱民博士强调场景驱动的重要性。广汽具身智能人形机器人的初期落地将优先考虑汽车制造场景中的柔性作业需求,例如产线物料搬运、质量检测辅助等;中长期则向出行服务、家庭辅助等场景延伸,与广汽在出行生态上的布局形成协同。这一“先工业、后服务”的渐进路线,有助于在真实场景中迭代技术、验证可靠性并控制研发风险。
五、挑战与展望
张爱民博士也坦言,具身智能人形机器人仍面临成本控制、续航能力、安全可靠性以及复杂环境适应性等多重挑战。广汽的策略是以整车级工程化能力为依托,坚持软硬件协同迭代,在保证安全边际的前提下稳步推进产品化进程。他表示,随着算法能力提升与供应链成熟,人形机器人有望在未来数年内逐步从示范应用走向规模化落地,成为广汽智能化战略的重要组成部分。
广汽以具身智能人形机器人为抓手,正在构建“汽车+机器人”双轮驱动的智能化技术版图。张爱民博士及其团队的研发实践,既体现了车企跨界具身智能的工程化优势,也为行业探索人形机器人的商业化路径提供了有益参考。
如若转载,请注明出处:http://www.lensmiss.com/product/40.html
更新时间:2026-10-24 01:06:26