类脑智能机器人 研发前景与智能机器人技术新纪元
引言
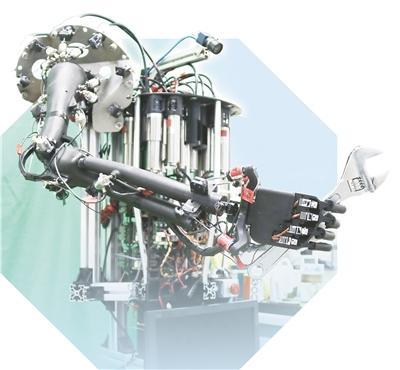
随着人工智能与机器人技术的深度融合,类脑智能机器人正成为全球科技竞争的制高点。不同于传统程序化控制或纯数据驱动的机器人系统,类脑智能机器人借鉴人脑的信息处理机制,致力于实现更高效、更自主、更适应复杂环境的智能行为。本文围绕类脑智能机器人的研发前景与智能机器人技术演进展开分析,探讨其技术路径、应用场景与未来挑战。
一、类脑智能机器人的核心内涵
类脑智能机器人是指以神经科学为基础,模拟大脑的感知、认知、决策与运动控制机制,构建具备自主学习、多模态融合和自适应能力的机器人系统。其核心特征包括:
- 脉冲神经网络与事件驱动计算:模仿生物神经元的时空信息编码方式,降低能耗并提升实时响应能力。
- 多模态感知融合:整合视觉、听觉、触觉与本体感觉,形成对环境的统一表征。
- 具身认知与行动闭环:强调“感知—决策—行动”的实时交互,使机器人在物理世界中通过试错学习进化。
- 低功耗边缘智能:借鉴大脑的稀疏编码与可塑性机制,实现高效能计算。
二、智能机器人研发的关键技术突破
当前智能机器人的研发正从“感知智能”向“认知智能”跃迁,类脑技术在其中扮演关键角色:
- 类脑芯片与神经形态计算:如Loihi、天机芯等神经形态硬件,为机器人提供低延迟、高能效的实时处理平台。
- 脉冲神经网络(SNN)与深度学习融合:结合SNN的时序处理优势与深度学习的表征能力,提升机器人在动态环境中的鲁棒性。
- 大脑启发式运动控制:基于小脑-基底神经节回路的仿生控制策略,实现柔顺运动与快速自适应步态规划。
- 类脑SLAM与导航:借鉴海马体位置细胞与网格细胞机制,构建更高效的认知地图与路径规划算法。
- 情感与社交认知计算:模拟杏仁核与前额叶的交互机制,赋予机器人初步的情感识别与社会行为决策能力。
三、研发前景与应用场景
类脑智能机器人的研发前景广阔,将在多个领域产生变革性影响:
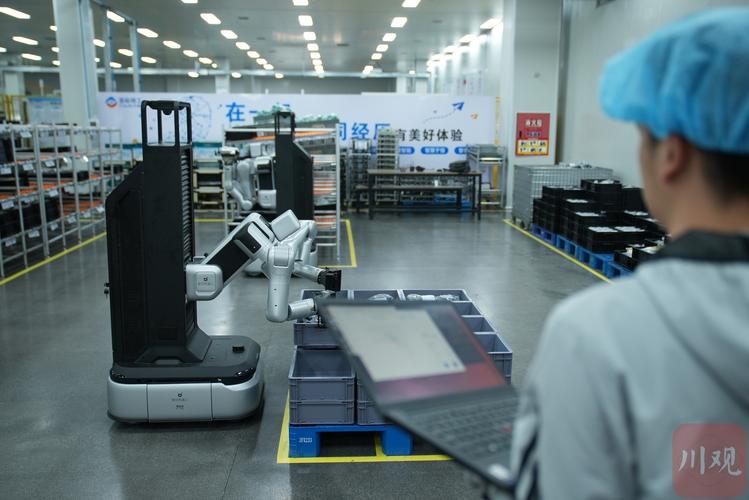
- 智能制造:在柔性产线中实现人机协作的自适应操作,提升生产柔性与能效。
- 医疗康复:类脑假肢与外骨骼机器人可实现更自然的神经接口控制,改善患者运动功能。
- 特种作业与探索:在灾害救援、深空深海探测中,类脑机器人可在通信受限、环境未知条件下自主决策。
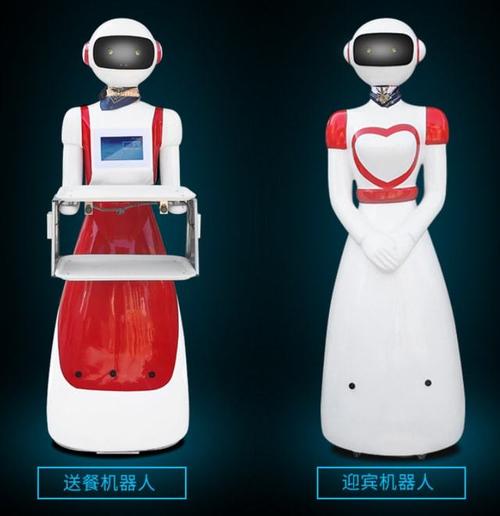
- 智慧服务:家庭服务机器人通过类脑多模态交互理解人类意图,提供更自然的陪伴与照护。
据行业预测,未来十年类脑智能机器人将逐步从实验室走向产业化,形成千亿级市场规模。
四、面临的挑战与发展建议
尽管前景广阔,类脑智能机器人研发仍面临多重挑战:
- 神经科学机理尚不完全清楚:大脑认知机制的黑箱特性导致仿生建模存在简化与失真。
- 软硬件协同设计难度大:神经形态芯片的编程工具链与算法生态尚不成熟。
- 数据与能耗瓶颈:脉冲稀疏编码的训练方法仍不完善,大规模部署受限于能效比。
- 伦理与安全:具备自主决策能力的类脑机器人需要明确的责任边界与安全验证框架。
建议从三方面推进:一是加强脑科学与人工智能的交叉学科人才培养;二是构建开放共享的类脑机器人软硬件平台与基准测试集;三是推动产学研协同,在典型场景中开展试点验证。
##
类脑智能机器人代表了智能机器人研发的前沿方向,其发展不仅将推动机器人技术从“自动化”迈向“自主化”,更将为理解智能本质提供工程化验证平台。面对广阔前景,需以稳健的技术攻关与生态建设为基础,推动类脑智能机器人从概念走向现实,赋能经济社会高质量发展。
如若转载,请注明出处:http://www.lensmiss.com/product/42.html
更新时间:2026-10-24 00:25:33